En France, un sondage électoral ne se publie jamais seul. Depuis la loi du 19 juillet 1977, sa publication mentionne l’institut, les dates de l’enquête et le nombre de personnes interrogées, et depuis 2016 la marge d’erreur. Une proportion mesurée sur trois cents réponses ou sur trois mille ne vaut pas la même chose : la fourchette où se loge la valeur réelle se resserre quand l’échantillon grandit. Privé de son dénominateur, un pourcentage reste une impression.
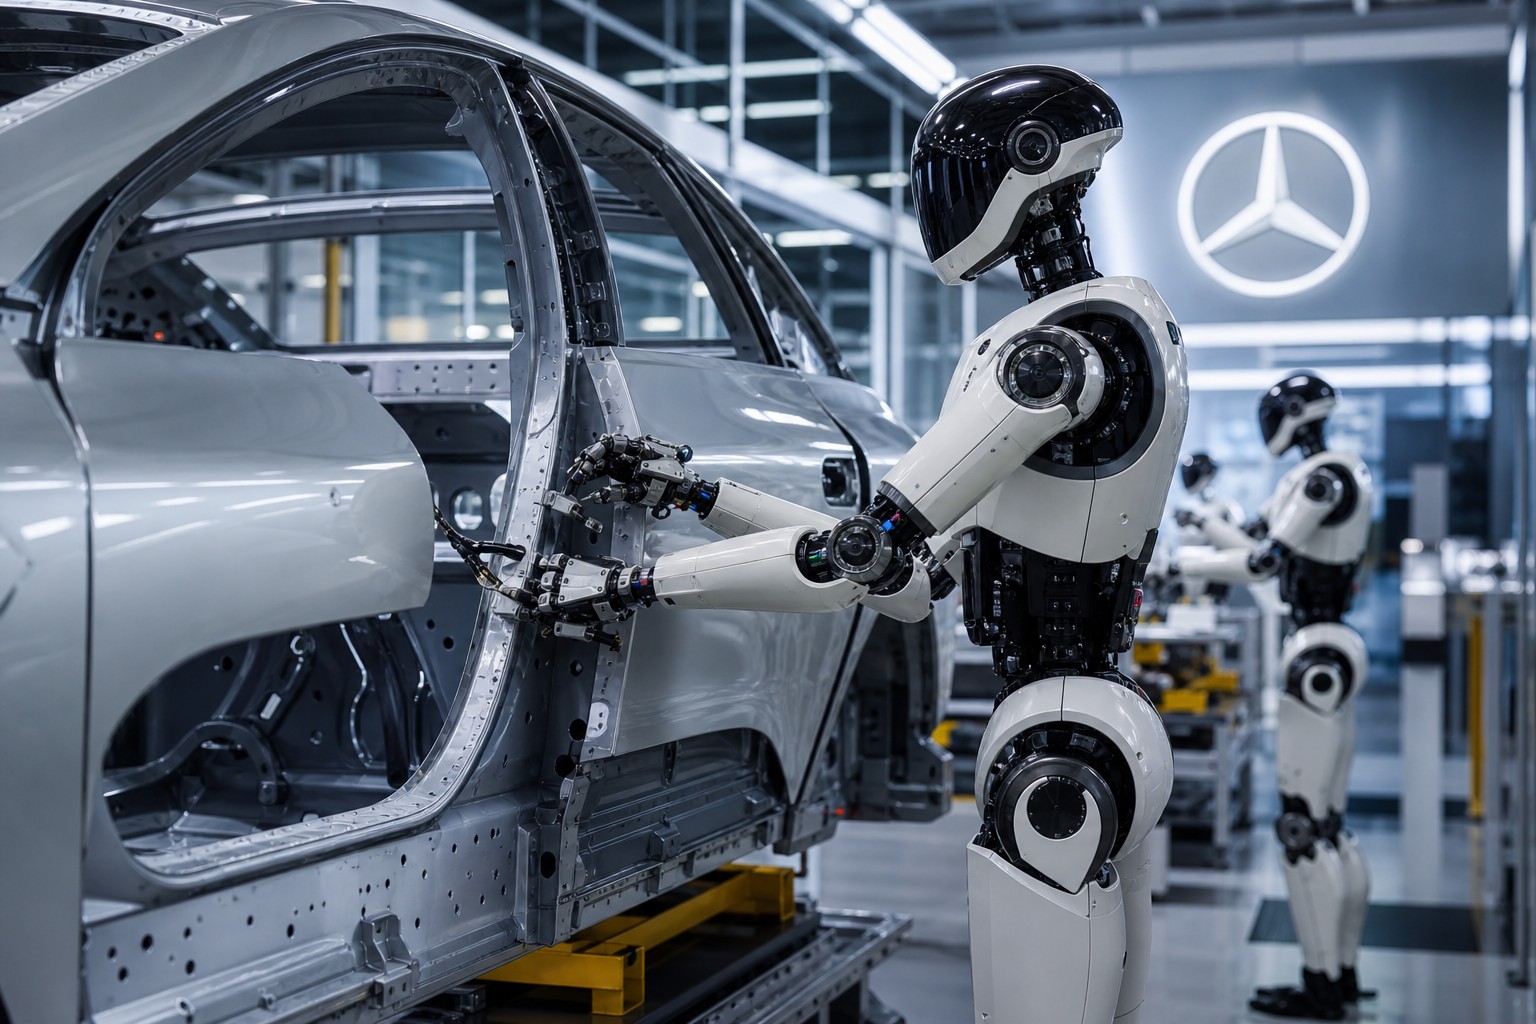
La robotique n’a pas de commission des sondages. Le mardi 10 novembre 2026, Google DeepMind, laboratoire d’intelligence artificielle de Google, a présenté Gemini Robotics 2.5, un modèle dit vision-langage-action, ou VLA : il regarde une scène, lit une instruction et en déduit les gestes d’un bras et d’une main. À l’appui, un pilote mené dans deux usines de Mercedes-Benz, où l’humanoïde Apollo 2 de l’américain Apptronik a rangé des pièces de voiture pour un taux de réussite annoncé de 96 %, sur un nombre de tentatives inconnu.
Ce silence sert de fil conducteur : les progrès revendiqués et ce que taisent les graphiques, le poste confié au robot, la valeur d’un taux sans base, le partage entre planifier et agir, la simulation et la sécurité, les liens entre partenaires, puis la course des fournisseurs de cerveaux pour robots.
Le dernier-né d’une lignée ouverte en 2023
La famille a pour ancêtre RT-2, présenté par Google en juillet 2023, qui traitait les actions d’un robot comme des mots. La série Gemini Robotics a suivi à vive allure : première version en mars 2025, 1.5 en septembre 2025, 2 en juillet 2026, 2.5 en novembre, avec en octobre un billet consacré à Gemini 4 Argon en robotique. Présentée le 30 juillet, la version 2 étendait la commande au corps entier, humanoïdes compris, et publiait des taux tâche par tâche, dont 68,4 % pour une saisie sur table et 45,7 % au sol sur Apollo 2.
Deux cents tâches, deux corps
Signé de Carolina Parada, directrice de la robotique de DeepMind, le billet fait du 2.5 le plus capable de la famille en dextérité, en fiabilité et en sécurité. Le modèle apprend des tâches plus variées, plus vite : plus de 200 ont été éprouvées, du service de nourriture à la pince au pipetage d’un liquide en passant par le ruban noué sur une boîte cadeau, avec une réussite en hausse de 30 à 100 % suivant la tâche et une exécution plus rapide de 20 à 30 %. Il pilote Apollo 2, humanoïde de travail doté d’une main SharpaWave à cinq doigts et 22 degrés de liberté, et la plateforme Franka Duo, faite de deux bras à pinces parallèles à deux doigts.
Ce que montrent les graphiques
Les progrès les plus nets portent sur des gestes que la version de juillet ne maîtrisait presque pas : ranger des pâtisseries à la pince passe de 5 à 100 %, refermer une boîte à outils de 0 à 93 %, suspendre un cardigan de 0 à 62 %, plier un pantalon de 0 à 40 %. Ces valeurs, que reprennent l’américain TechTimes et l’allemand Borncity, ne s’accompagnent d’aucun nombre d’essais ; la référence de départ, que le texte du billet ne nomme pas, porte dans les graphiques l’étiquette Gemini Robotics 2, note TechTimes.
Le gain se compare donc à la génération antérieure de Google, jamais à la concurrence. Réussir quatre pliages sur dix là où la version précédente échouait toujours marque un vrai pas ; aucun atelier n’emploierait pourtant une machine qui en manque six. La courbe mesure la distance franchie depuis juillet, pas celle qui reste jusqu’au poste de travail.
Le kitting, sur deux lignes en activité
Pour DeepMind, un modèle de robot se juge sur un lieu de travail en activité. Avec Apptronik et Mercedes-Benz, le laboratoire a mis des Apollo 2 au travail sur des chaînes en marche, à Kecskemét, en Hongrie, et à Sindelfingen, en Allemagne, pour une tâche de kitting, la préparation de kits : saisir dans des bacs en vrac des supports métalliques, puis les déposer dans des conteneurs de séquencement, plateaux garnis dans l’ordre exact où défileront les véhicules, en s’ajustant au contenu de chaque bac. Gemini Robotics ER ordonne et surveille les étapes, Gemini Robotics 2.5 actionne bras et doigts.
Le poste était prévu dès l’accord de mars 2024, où le constructeur envisageait de confier à Apollo l’apport de kits d’assemblage. L’automatisation a déjà buté chez lui : en 2016, rappelle TechTimes, Mercedes retirait des robots de certains postes de Sindelfingen, faute pour eux de gérer la diversité des variantes. Le billet voit dans le pilote l’amorce d’applications industrielles étendues, qui déchargeraient les techniciens de la besogne la plus répétitive et la plus éprouvante, préparer les pièces, pour les réserver aux assemblages délicats. Sur les emplois touchés et le calendrier, il reste muet.
L’essai reste circonscrit : preuve de concept limitée dans le temps selon Borncity, démonstration de faisabilité selon le billet, qui ne publie ni durée, ni cadence, ni comparaison avec les opérateurs. Une tâche, deux usines, un type de robot ne disent rien d’Apollo 2 dans un autre atelier. Jeff Cardenas, cofondateur et directeur général d’Apptronik, assure que les modèles ont fortement progressé après un post-entraînement de quelques semaines, l’étape qui spécialise un modèle généraliste, et n’ont presque rien perdu en passant dans la production de Mercedes.
Ce que vaut un taux sans dénominateur
Vingt-cinq essais ou mille
Le 96 % provient des seules mesures de DeepMind ; TechTimes n’a relevé ni contrôle extérieur ni confirmation de Mercedes. Sa base reste inconnue, et le site illustre ce qu’elle change par l’intervalle de Wilson à 95 % : 25 essais dont 24 réussis et 1 000 dont 960 donnent le même taux, mais la fiabilité réelle compatible va d’environ 80,5 à 99,3 % dans le premier cas, de 94,6 à 97 % dans le second. Manquent aussi la définition d’une réussite et le nombre d’interventions humaines, qui distinguent une performance de production d’une vitrine ; le billet ne renvoie à aucun rapport technique ni à aucune carte de modèle propre au 2.5.
Par prise, par plateau ou par séquence
L’unité comptée pèse autant. Si 96 % est un taux par prise et qu’un kit en exige dix, la probabilité d’un kit sans faute tombe à 66,5 % ; à vingt prises, à 44,2 % ; à quarante, à 19,5 %. À 99,9 % par prise, dix prises donnent encore 99 % de kits justes. DeepMind ne précise pas si elle compte par prise, par plateau ou par séquence. Or l’approvisionnement en séquence, qui présente les pièces dans l’ordre même du montage, tolère mal l’erreur : un seul raté peut immobiliser l’assemblage, souligne TechTimes, si bien que les 4 % d’échecs coûtent bien plus que leur part.
La production réclame environ 99,9 % de fiabilité, selon une estimation du fonds de capital-risque Bessemer d’avril 2026 citée par le même site. Passer de 96 à 99,9 %, c’est ramener les ratés de 40 000 à 1 000 par million de gestes, soit les diviser par quarante. Entre le pantalon plié à 40 % et ce seuil, l’écart ne se compte plus en points, mais en ordres de grandeur.
Un modèle qui planifie, un modèle qui agit
Un partage hérité
Gemini Robotics ER, modèle de raisonnement incarné, se représente l’espace, découpe le travail et en surveille les étapes ; Gemini Robotics 2.5 convertit chacune d’elles en gestes. Le partage se lit déjà dans le rapport sur Gemini Robotics 1.5, déposé le 2 octobre 2025, avec un planificateur qui estimait la progression et un exécutant qui raisonnait en langage naturel avant d’agir, là où RT-2 logeait tout dans un seul réseau ; Figure distinguait de même deux étages dès février 2025 avec Helix.
Le planificateur ouvert, l’exécutant réservé
Gemini Robotics ER 2, publié le 30 juillet, est accessible aux développeurs par la Gemini API et Google AI Studio : il suit l’avancement d’une tâche en vidéo, appelle des outils et délègue le geste à un modèle VLA. Gemini Robotics 2.5, lui, n’est ni public ni appelable par interface de programmation : DeepMind le déploie chez ses partenaires. Le billet remercie Agile, Apptronik et Mercedes-Benz ; la page de la famille nomme Agile Robots, Apptronik et Boston Dynamics, et plus d’une centaine de testeurs de confiance. Aucun tarif ni calendrier d’ouverture n’est annoncé.
Simuler pour apprendre, tester la sécurité
Le jumeau numérique
Le billet attribue une part du développement à Gemini 4 Argon, employé comme moteur de simulation : d’une scène captée par une caméra réelle, il tire des milliers de variantes simulées, jusqu’à une réplique numérique des lieux ; ajoutées aux démonstrations réelles, elles accélèrent l’adaptation à des décors et des objets inédits. Il examine aussi les vidéos d’échecs, avance des explications et vérifie les correctifs en simulation puis sur machine. En octobre, Argon avait déjà appris le cornhole à un robot. Reste le transfert vers l’usine, où l’éclairage, les frottements et la diversité des pièces, que relève TechTimes, ne se laissent pas recopier.
Un banc d’essai maison
DeepMind revendique une sécurité physique accrue : le 2.5 s’appuie sur un raisonnement conduit pendant l’exécution pour guider ses gestes, l’inference-time reasoning guidance, afin d’éviter les dangers en cours d’action, à l’image des classificateurs qui protègent les réponses de Gemini. En évaluation interne, les tâches menées en sécurité gagnent 33 % près d’obstacles et 43 % près de personnes.
Le laboratoire publie aussi en source ouverte ASIMOV-Jailbreak, déposé sur Hugging Face selon The Decoder, qui éprouve la résistance d’un robot aux ordres dangereux présentés comme anodins, le jailbreak, à travers des centaines de consignes et quelques dizaines de décors. Le score affiché, 99,5 %, revient à Gemini 4 Argon, pas au 2.5, quand Gemini Robotics ER 2 s’arrête à 82 % : le détournement réussit dans 0,5 % des cas, sur un test écrit par DeepMind.
Trois partenaires liés par le capital
Le constructeur qui prête ses lignes est tout sauf un tiers. Mercedes a signé avec Apptronik un accord commercial le 15 mars 2024, premier déploiement annoncé d’Apollo, puis est entré au capital le 19 mars 2025 pour un montant à deux chiffres en millions d’euros. Le 11 février 2026, il remettait au pot, aux côtés de Google, dans une extension de série A de 520 millions de dollars qui portait ce tour à plus de 935 millions et le total levé à près d’un milliard.
Google, qui fournit le modèle, en récolte aussi la matière. Le 30 juin 2026, en présentant Apollo 2, Apptronik agrandissait à Austin son Robot Park, où les robots s’exercent, téléopérés ou autonomes, sur des cas d’usage de clients pour entraîner les modèles Gemini Robotics ; des ateliers de collecte semblables tournent chez DeepMind et chez Mercedes-Benz. Ces liens ne disqualifient pas le résultat, mais appellent une évaluation indépendante, encore absente.
La course aux cerveaux de robots
Google équipe des corps qu’il ne fabrique pas. Le 5 janvier 2026, Boston Dynamics et DeepMind annonçaient un partenariat pour doter Atlas des modèles Gemini Robotics, Hyundai, son actionnaire majoritaire, visant avec lui le séquençage de pièces à Savannah d’ici 2028. Figure a pris le chemin inverse en quittant OpenAI en février 2025 pour bâtir son propre modèle, et revendiquait le 17 septembre, avec Helix 2.5, 56 % de corvées réussies.
Le 3 novembre, Xiaomi diffusait la vidéo d’humanoïdes triant des pièces pendant un poste de huit heures dans son usine de voitures électriques, sans chiffre vérifiable ; Tesla propose ses Optimus à la location, sans en dire le prix ; l’humanoïde que Meta a développé avec le chinois Fourier avait été révélé par The Information le 31 octobre, et OpenAI a confirmé le 13 novembre la dissolution de son équipe de robotique.
Le 10 novembre a changé le lieu de l’épreuve plus que son verdict. Le modèle progresse nettement sur celui de juillet et un humanoïde a préparé des kits sur deux lignes en activité, mais le chiffre qui résume l’essai ne livre ni sa base, ni son unité, ni la part de l’humain. Sans nombre d’essais, définition d’une réussite et compte des interventions, le pilote vaut démonstration, pas mesure.
Trancher demandera de la durée. Fin 2025, Physical Intelligence évaluait déjà un modèle affiné par renforcement sur l’expérience réelle en heures de fonctionnement et en débit : des expressos servis de 5 h 30 à 23 h 30, 59 boîtes de chocolat assemblées dans une vraie usine. Une ligne automobile se jugera de même, en équipes entières et en mois d’exploitation, relevés qu’aucun partenaire n’a encore publiés pour Apollo 2.
L’enjeu déborde Mercedes. Google parie sur une couche logicielle fournie à plusieurs fabricants, d’autres sur un modèle intégré à la machine ; le sort des techniciens, que le billet promet de soulager, n’est chiffré nulle part. Et faute d’une règle de publication comparable à celle des sondages, chaque taux de réussite reste l’affirmation de celui qui l’a mesuré.
Aller plus loin
Le point de départ reste le billet Gemini Robotics 2.5 accelerates real-world general dexterity, qui raconte l’essai chez Mercedes et dont les graphiques alignent aussi des tâches moins commentées, le ruban dénoué passé de 0 à 70 %, la tasse décrochée de 29 à 75 %, le balayage à la pelle de 0 à 52 % ou le cuiseur à riz rangé de 0 à 40 %.
La lecture critique la plus serrée se trouve dans Gemini Robotics 2.5 Reports 96% Success Sorting Mercedes Car Parts but Publishes No Trial Count, où TechTimes calcule les intervalles de confiance, rappelle le recul des robots à Sindelfingen en 2016 et liste les questions qu’un industriel devrait poser à son fournisseur.
Le rôle du planificateur s’éclaire dans Introducing Gemini Robotics ER 2, billet du 30 juillet qui décrit le suivi vidéo de l’avancement, l’appel d’outils, la délégation au modèle d’action et la coordination de plusieurs robots, seul maillon que des développeurs peuvent appeler eux-mêmes.
L’acte de naissance de la famille se lit dans RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Control, article de juillet 2023 où des actions converties en jetons de texte font passer le savoir du web à la commande d’un bras, sur la foi de 6 000 essais d’évaluation, un dénominateur que le billet de novembre ne donne pas.
La voie concurrente est exposée dans π0: A Vision-Language-Action Flow Model for General Robot Control, où Physical Intelligence greffe du flow matching sur un modèle vision-langage, l’entraîne sur plusieurs types de robots et fait du pliage de linge une épreuve de référence, celle-là même où le pantalon de DeepMind plafonne à 40 %.
Le découpage entre réflexion et réflexe prend une forme chiffrée dans Helix: A Vision-Language-Action Model for Generalist Humanoid Control, où Figure décrit un système de 7 milliards de paramètres cadencé à 7 à 9 hertz pour comprendre et un autre de 80 millions à 200 hertz pour agir sur 35 degrés de liberté, entraînés sur quelque 500 heures de téléopération.
Le mécanisme de simulation, que le billet du 10 novembre ne fait qu’évoquer, est décrit pas à pas dans Gemini 4 Argon for Robotics, billet du 13 octobre qui suit le passage d’une photo de table à un jumeau simulé sous MuJoCo et à plus de 4 500 épisodes, puis chiffre le gain sur un robot réel, de 56 à 75 % de réussite.
Les liens financiers se lisent dans Apptronik Closes Over $935 Million Series A, communiqué du 11 février 2026 qui énumère les investisseurs, de B Capital et PEAK6 à AT&T Ventures, John Deere et au fonds souverain qatari QIA, Google et Mercedes-Benz compris.
L’origine des données apparaît dans Welcome to Robot Park: Where Apptronik’s Apollo Goes to Work Training the Next Generation of Humanoid Robot Intelligence, communiqué du 30 juin 2026 qui décrit la boucle d’apprentissage nouée avec DeepMind, les deux configurations d’Apollo 2 et un site d’Austin de près de 8 400 mètres carrés.
L’échelle est donnée par Five Million Robots now Operate in Factories Globally, synthèse du rapport World Robotics 2026 de la Fédération internationale de la robotique : plus de 600 000 robots industriels installés en 2025, dont un peu moins de 25 000 en Allemagne, 41 % des installations de l’Union européenne, et quelque 5 millions en service.
Mis bout à bout, ces documents décrivent une robotique qui gagne en généralité plus vite qu’en preuves. Les architectures convergent vers le partage entre une pensée lente et un geste rapide, la simulation multiplie les essais à moindre coût, et le capital lie fournisseurs de modèles, fabricants de corps et industriels clients. Ce qui manque désormais n’est pas un exploit de plus, mais un taux accompagné de sa base, de son unité et de sa durée.